BSDEV
Built at Meta Global AI Developer Hackathon · Oct 26, 2026 · Remote
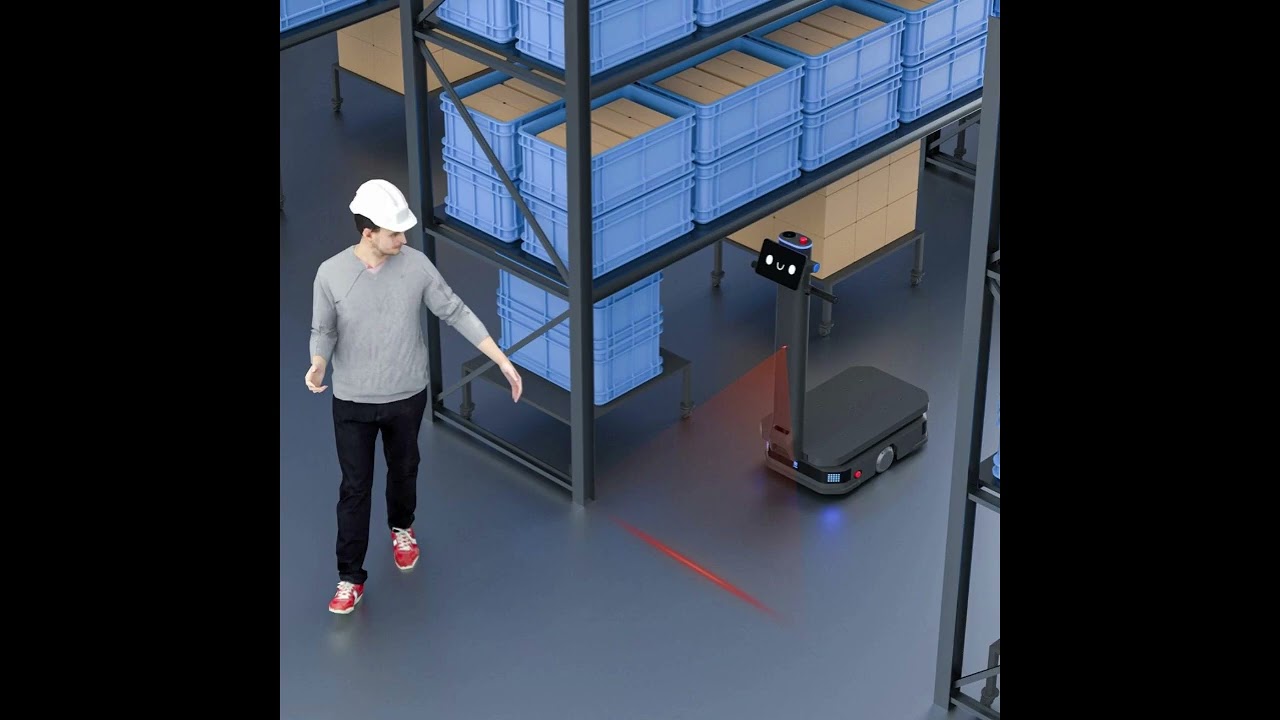
KineGuard ROS2 Studio is a verifiable Physical AI navigation system that addresses a critical problem in autonomous robotics: AI-generated trajectories can look plausible while violating physical safety constraints. Instead of allowing an AI model to directly control navigation decisions, KineGuard separates probabilistic reasoning from deterministic safety verification. The system processes camera images using Meta SAM 3.1 for obstacle segmentation and a four-point projective homography for metric spatial calibration. Muse Spark or Muse Wonder then proposes navigation waypoints through structured tool calling. Every proposed trajectory is evaluated by an independent Java 21 kinematic safety kernel that checks robot geometry, obstacle clearance, friction, and stopping distance. Unsafe proposals are rejected with mathematical counterexamples, allowing the AI planner to revise its trajectory without overriding the verifier. Approved trajectories can be compiled into ROS 2 Nav2-compatible navigation packages containing occupancy maps, configuration files, and verified waypoints. The platform includes a React/TypeScript interactive studio, simulated robot navigation, execution telemetry, adversarial testing capabilities, and regression tests. KineGuard's central innovation is a verifiable agentic architecture where AI generates candidate physical actions, but an independent deterministic system retains final authority. AI proposes. Physics decides.